

На станцию загрузки материалов, где раньше не удавалось найти сотрудников, прибыл «новый коллега», который никогда не увольняется.
2026-09-23
У нас уже есть роботы для сварки и нанесения покрытий, однако такие задачи, как загрузка и сортировка, по-прежнему выполняются вручную. Теперь найдено решение для этого этапа — «последней мили» производственного процесса.
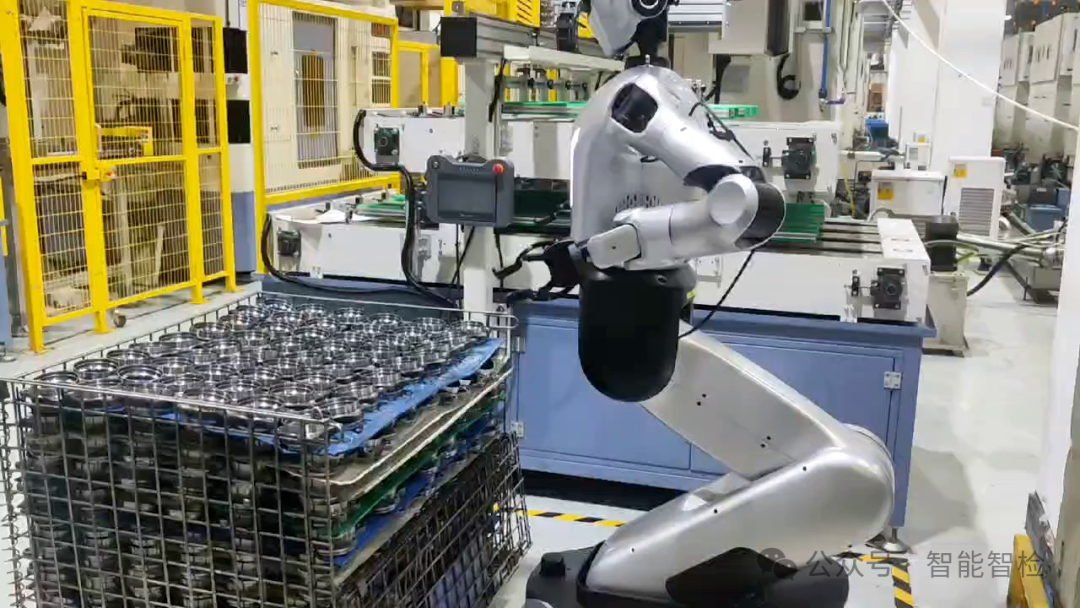
На заводах по производству комплектующих самые сложные задачи автоматизации зачастую связаны не со сваркой или покраской — процессами, для которых уже давно существуют специализированные промышленные роботы. Основная трудность кроется в операциях по подаче деталей: их перемещении со стеллажей к загрузочному узлу оборудования. Это монотонная, однообразная и, казалось бы, бесконечная работа, выполняемая сотни раз в день и требующая наклонов, захвата и укладки изделий. В результате такие предприятия вынуждены постоянно заниматься наймом персонала и сталкиваться с ежегодным оттоком рабочих, уезжающих домой на праздники. Однако теперь для выполнения этих задач появилось новое решение: к работе официально приступили роботы-гуманоиды.
Рассмотрим для начала участок загрузки материалов: почему он оказался столь сложным объектом для автоматизации? Традиционный подход к автоматизации предполагает использование специализированного оборудования, рассчитанного на выполнение конкретных операций, фиксированные циклы обработки и конвейерную организацию производства. Такая стратегия эффективна при массовом выпуске однотипной продукции. Однако на практике производственные линии часто работают с широкой номенклатурой изделий, выпуская их небольшими партиями, что требует частой переналадки оборудования. При смене типа деталей или перенастройке рабочих мест затраты времени и средств на модификацию специализированных станков становятся непомерно высокими. В результате такие операции, как сортировка материалов, загрузка мелких деталей, контроль качества и упаковка, по-прежнему в значительной степени выполняются вручную. При этом стоимость рабочей силы растет с каждым годом, а молодежь предпочитает работать водителями в сервисах заказа поездок или курьерами, нежели стоять у станка, выполняя однообразные операции. С этой проблемой сталкиваются производственные линии по всей стране.
II. Развенчание распространенного заблуждения: задача человекоподобных роботов — не вытеснить промышленных роботов, а дополнить их. Промышленные роботы отличаются высокой точностью и скоростью, однако, как правило, они привязаны к конкретному месту, задаче и продукту, поэтому любые изменения требуют серьезной переналадки. В то же время человекоподобные роботы, оснащенные мобильной платформой, двумя манипуляторами и системами технического зрения, идеально подходят для работы в динамичной среде, предполагающей смену локаций, задач и видов продукции. Они позволяют менять обрабатываемые детали без замены оборудования и перемещать рабочие места без перестройки всей производственной линии. Промышленные роботы выполняют высокоточные повторяющиеся операции, с которыми справляются лучше всего, а человекоподобные роботы обеспечивают гибкие и мобильные рабочие процессы, закрывая потребность в автоматизации так называемой «последней мили». Именно такая комбинированная модель организации производства уже доказала свою эффективность в промышленности.
III. Принцип работы: На примере успешно внедренного решения для загрузки мелкогабаритных деталей рассмотрим весь рабочий процесс, организованный по замкнутому циклу: Прием заказа: Заводская система MES/WMS напрямую выдает задания, указывая целевой стеллаж, конкретную деталь и рабочее место назначения. Изменения в технологическом процессе производственной линии не требуются; робот считывает заказы автономно. Перемещение: Робот использует лазерную навигацию SLAM и шасси со всенаправленными колесами, позволяющими разворачиваться на месте; он способен перемещаться в проходах шириной от 900 мм, что делает его пригодным для использования даже на предприятиях старой постройки. Распознавание: Сочетание камер глубины и систем визуального распознавания позволяет определять тип детали, а также ее ориентацию и положение. Захват: Скоординированная работа двух антропоморфных манипуляторов с 7 степенями свободы (DoF), поворотного основания (с углом вращения ±180°) и механизма вертикального подъема обеспечивает рабочую зону по высоте от 0 до 2,4 метра. Укладка: Детали надежно помещаются в загрузочный отсек оборудования, завершая процесс загрузки. Обратная связь и передача данных: Данные о выполнении автоматически передаются на платформу, обеспечивая полную прослеживаемость операций; робот автоматически возвращается на зарядку при низком уровне заряда, поддерживает «горячую» замену аккумулятора и обеспечивает не менее 8 часов непрерывной работы. Внедрение не требует привлечения команды инженеров: система поддерживает графическое программирование последовательности действий и настройку без написания кода (zero-code), что позволяет выполнить отладку один раз и затем развернуть решение на нескольких роботах одним нажатием кнопки.
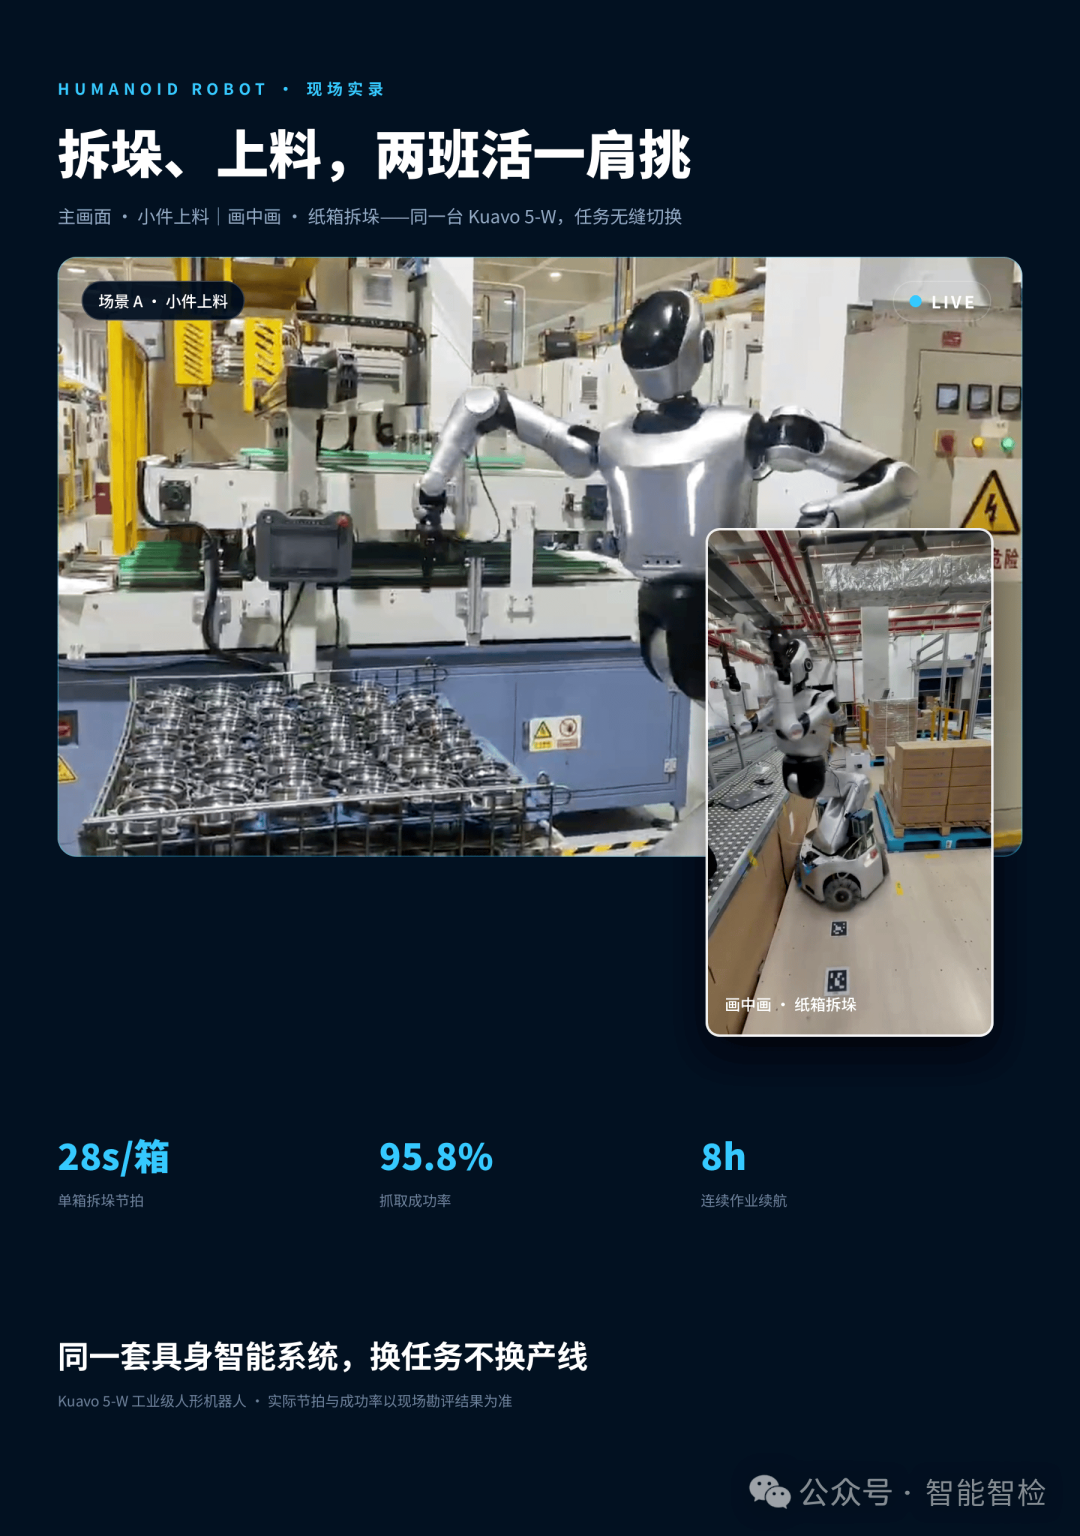
IV. Ключевые технические характеристики, основанные на открытых данных о внедренных промышленных решениях: масса одной детали — не более 3 кг; внутренний диаметр детали — 80–120 мм; время цикла — около 45 секунд на деталь; максимальная грузоподъемность двухрукого манипулятора — 5 кг; время непрерывной работы — не менее 8 часов (обеспечивается за счет автоматической зарядки и «горячей» замены аккумуляторов). Срок окупаемости инвестиций составляет примерно 2,2 года (расчет выполнен исходя из стоимости единицы оборудования 400 000 юаней и затрат на оплату труда 120 000 юаней в год на одного сотрудника). Важно также четко обозначить текущие эксплуатационные ограничения: решение наиболее эффективно в сценариях, где детали аккуратно уложены и не требуют переворачивания, а их габариты и масса должны быть проверены перед вводом системы в эксплуатацию. Иными словами, на данном этапе система выполняет роль «заполнителя пробелов» в производственной линии, а не универсального инструмента, однако именно четкое определение границ применения позволило обеспечить столь надежное и успешное внедрение.
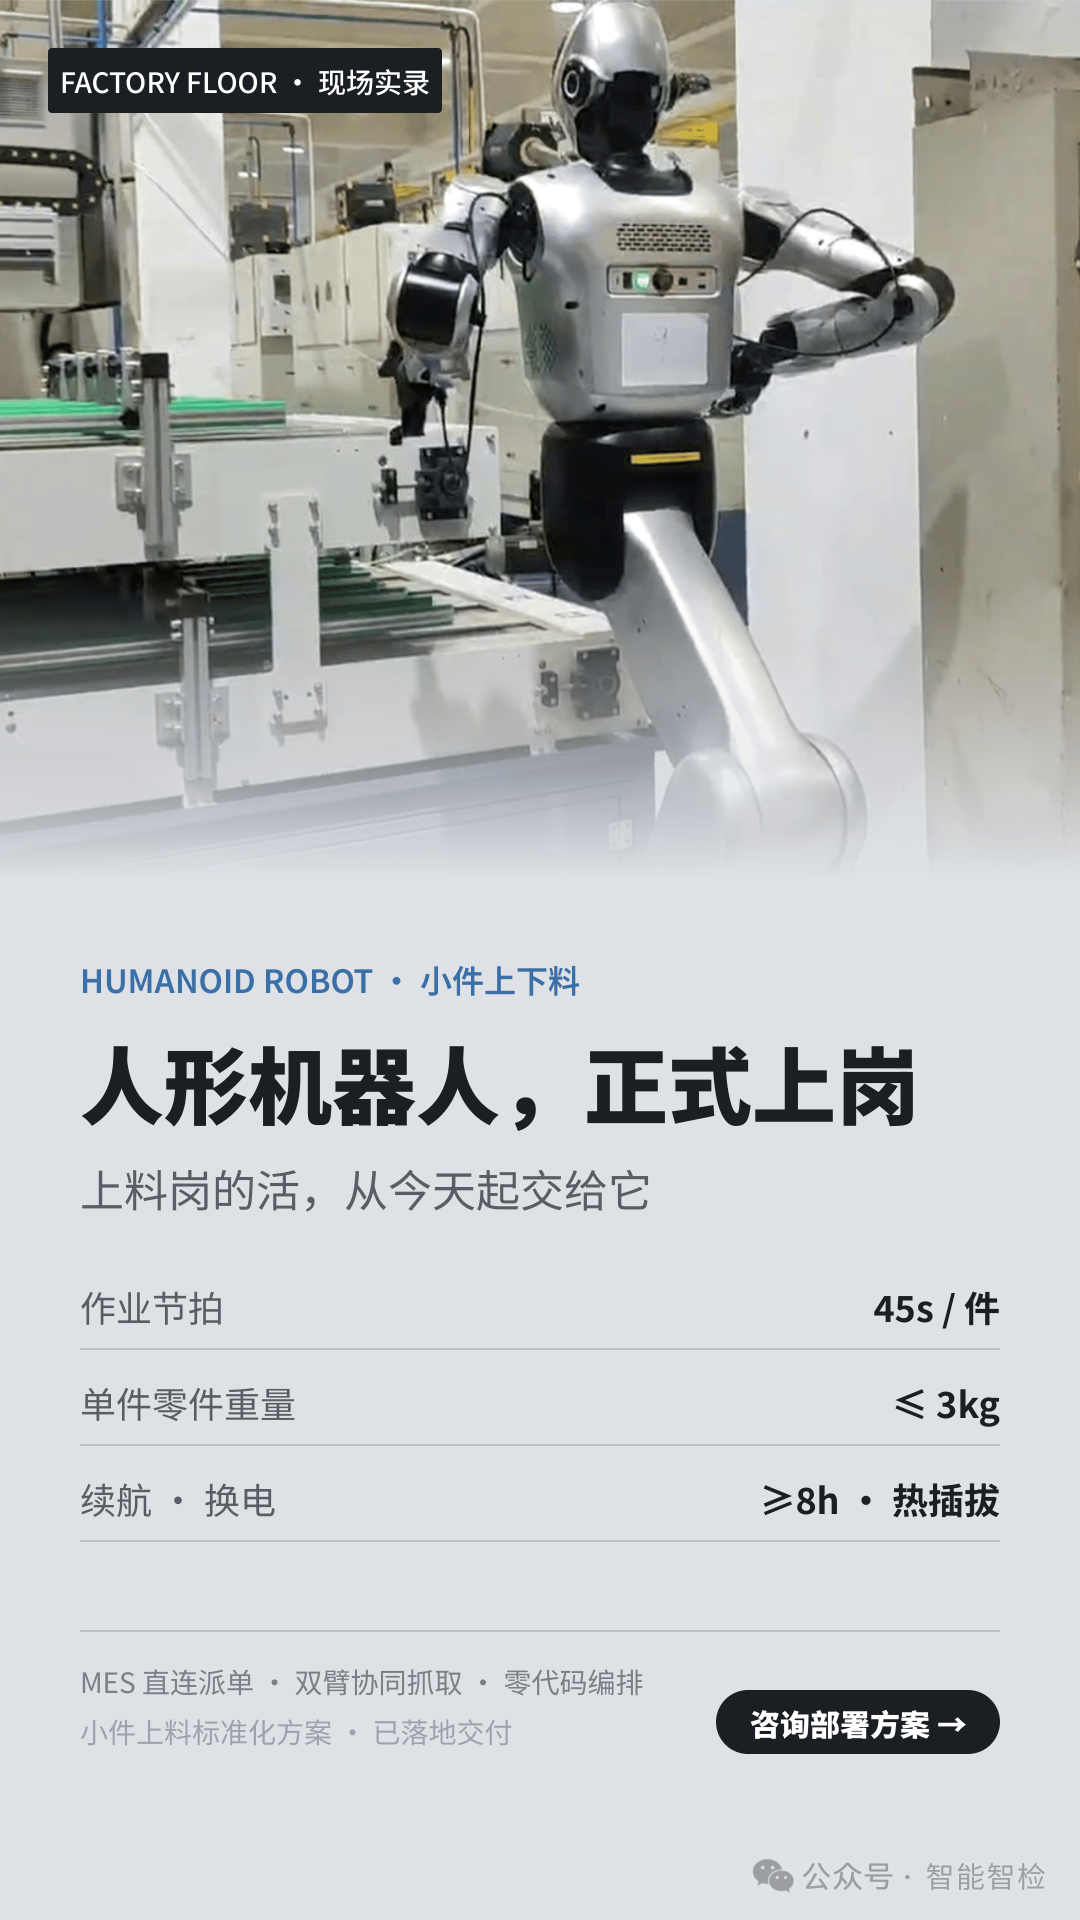
5. Руководители цехов могут легко рассчитать прямую окупаемость инвестиций: экономия на оплате труда благодаря одной станции загрузки материалов позволяет окупить стоимость всего оборудования за два-три года. Однако еще более ценны «скрытые» преимущества: система не уходит в отпуск, не увольняется и не зависит от сезонного оттока персонала, когда рабочие массово уезжают домой в конце года. Она поддерживает стабильный цикл обработки — 45 секунд на единицу продукции, — благодаря чему колебания численности персонала больше не нарушают производственный график. Помимо загрузки мелких деталей, уже разработаны стандартизированные решения для таких задач, как снятие с палет картонных коробок и пластиковых ящиков, а также извлечение катушек с компонентами для поверхностного монтажа (SMT) со склада; это означает, что обучение того же робота новой операции фактически создает новое рабочее место.
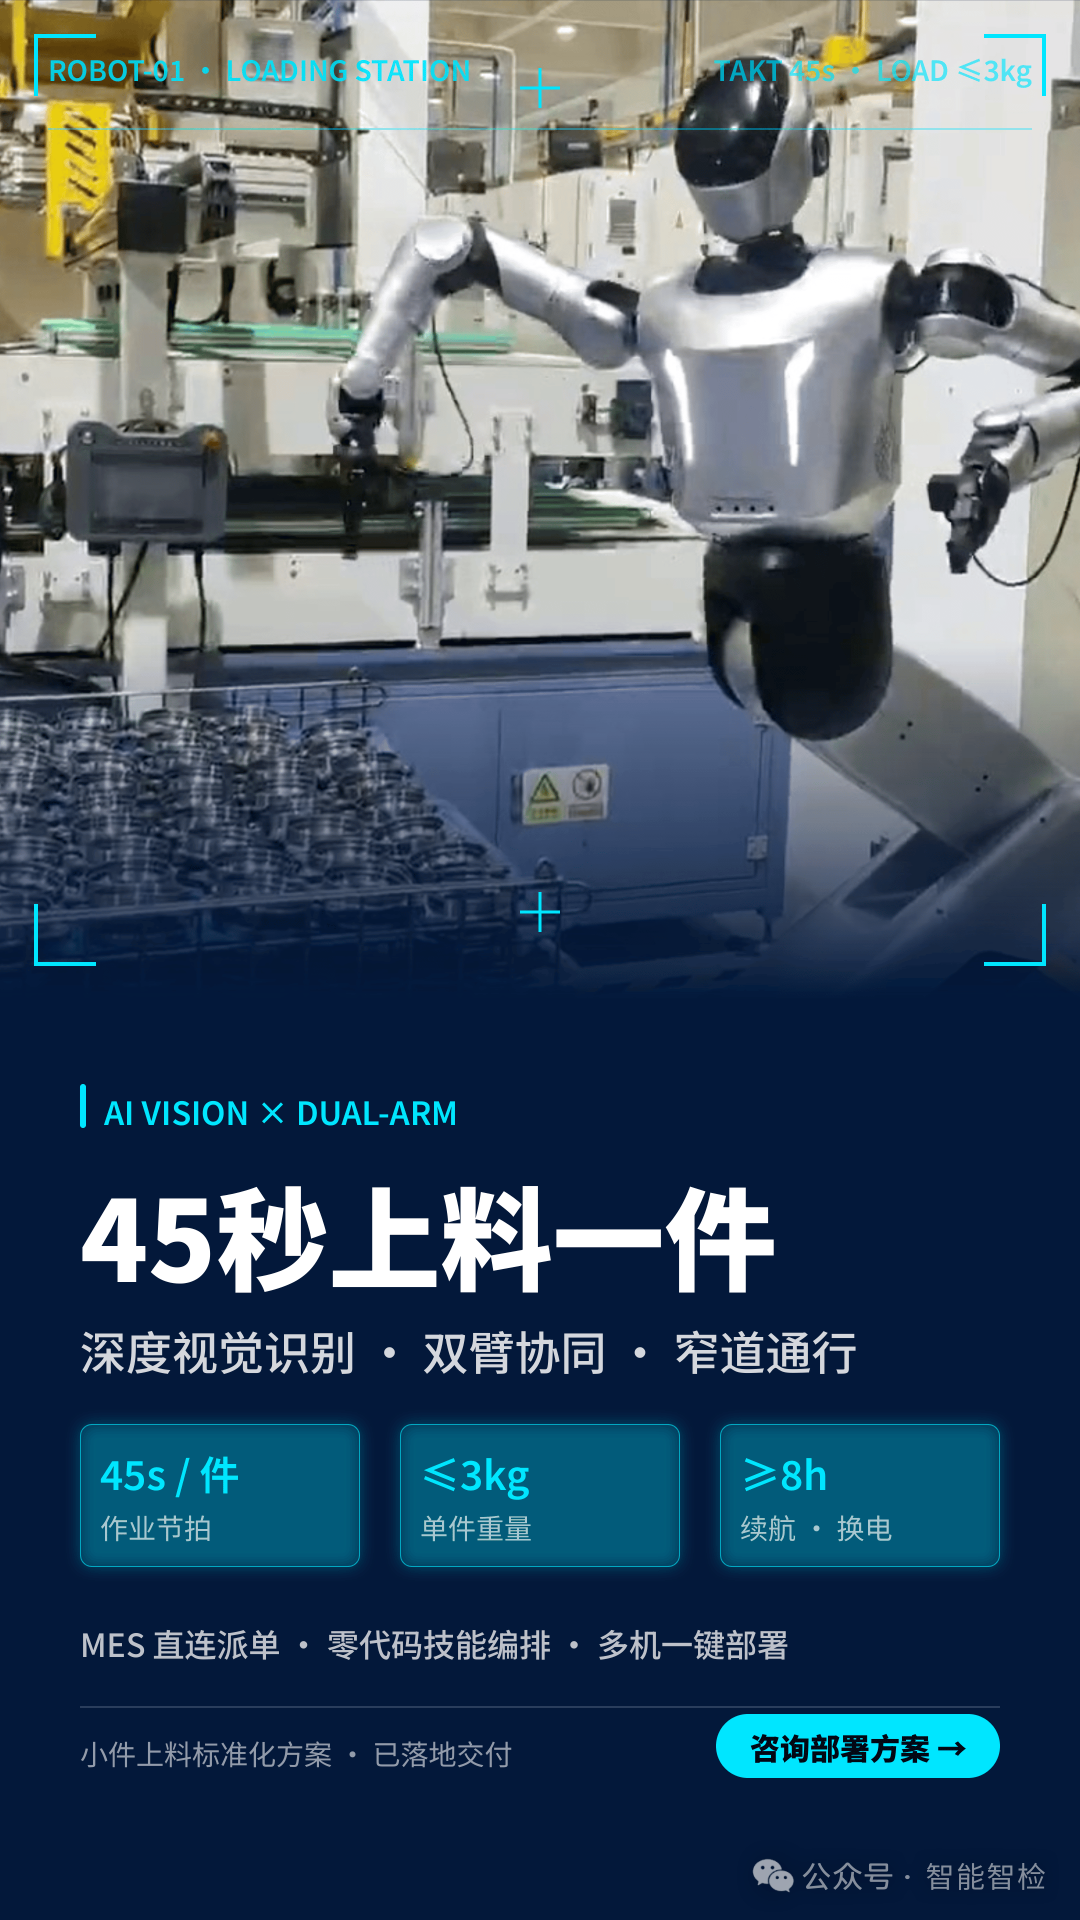
VI. Насколько мы близки к масштабному внедрению роботов на производстве? В отрасли сложился консенсус относительно шести ключевых факторов, определяющих переломный момент в развитии сектора гуманоидных роботов: надежность, стоимость, ценность продукта, цепочка поставок, послепродажное обслуживание и возможности замыкания цикла обработки данных. Динамика последних двух лет очевидна: от танцевальных шоу и работы в качестве гидов в демонстрационных залах или инспекторов на объектах роботы переходят к таким задачам, как подача мелких деталей и депаллетизация. Операции постепенно смещаются от «выступлений в контролируемой среде» к «реальной работе на действующих производственных линиях». Подача мелких деталей — это как раз один из первых сценариев использования, успешно подтвержденных лидерами отрасли. Вскоре предметом обсуждения на заводах станет уже не вопрос о том, «стоит ли использовать роботов», а вопрос о том, «какой участок работы поручить им в первую очередь».