

Загрузочно-разгрузочная рука промышленного робота – OEM
2026-09-09
- Загрузочно-разгрузочная рука промышленного робота – OEM: Критерии выбора и технические нюансы для производственных линий
- Технические характеристики и параметры выбора OEM-манипулятора
- Интеграция захватных устройств и энд-эффекторов
- Программное обеспечение и взаимодействие с контроллером станка
- Экономическое обоснование и расчет окупаемости (ROI)
- Почему стоит выбирать прямых производителей с собственным инжинирингом?
- Часто задаваемые вопросы
- Заключение и следующие шаги
Загрузочно-разгрузочная рука промышленного робота – OEM: Критерии выбора и технические нюансы для производственных линий
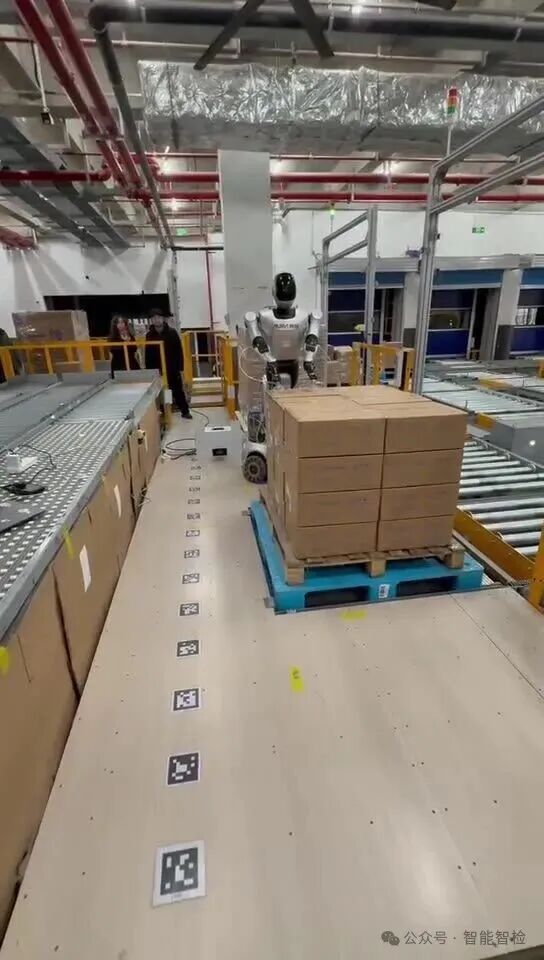
В современной автоматизации производства загрузочно-разгрузочная рука промышленного робота – OEM решение становится ключевым звеном, определяющим не только скорость цикла, но и общую надежность всего технологического процесса. Мы наблюдаем тенденцию, когда предприятия отказываются от стандартных коробочных решений в пользу кастомизированных манипуляторов, спроектированных под конкретные задачи станков с ЧПУ, литьевых машин или прессов. Это не просто вопрос экономии; это вопрос интеграции.
Наш опыт показывает, что 70% простоев на автоматизированных линиях связаны не с поломкой самого робота, а с несоответствием захватного устройства (руки) динамике перемещения детали. Когда инерция неправильно рассчитана, сервоприводы перегреваются, а точность позиционирования падает на доли миллиметра, что критично для прецизионной обработки. В этой статье мы разберем, как правильно специфицировать OEM-манипулятор, чтобы избежать скрытых затрат на доработку и обеспечить стабильную работу 24/7.
Если вы ищете поставщика, способного разработать и произвести загрузочно-разгрузочное устройство с нуля, важно понимать разницу между интегратором, который собирает готовые компоненты, и OEM-производителем, который проектирует кинематику и механику под ваши ТЗ. Ниже мы подробно рассмотрим технические аспекты, которые влияют на выбор, и дадим практические рекомендации based on реальных кейсах внедрения.
Технические характеристики и параметры выбора OEM-манипулятора
При заказе загрузочно-разгрузочной руки промышленного робота – OEM, первая ошибка, которую совершают инженеры закупщиков — фокусировка только на грузоподъемности. Да, робот должен держать деталь. Но он также должен делать это быстро, точно и без вибраций в конечной точке. Рассмотрим ключевые параметры, которые необходимо включать в техническое задание.
Грузоподъемность и полезная нагрузка (Payload)
Полезная нагрузка — это не только вес детали. Это сумма веса самой детали, веса захватного устройства (гриппера), веса кабелей и шлангов, идущих к захвату, а также динамических усилий, возникающих при ускорении. В нашей практике был случай, когда клиент заказал манипулятор на 10 кг для детали весом 8 кг. Они не учли вес пневматического захвата (2.5 кг) и вес кабелей. В результате робот работал на пределе своих возможностей, что привело к преждевременному износу редукторов через 6 месяцев эксплуатации.
Правило расчета: Всегда добавляйте запас 20-30% к статической массе груза. Если деталь весит 5 кг, а захват 1 кг, минимальная номинальная грузоподъемность робота должна составлять 7.5–8 кг. Для высокоскоростных приложений (цикл менее 5 секунд) запас должен быть еще больше, чтобы компенсировать инерционные моменты.
Рабочая зона и кинематика
Геометрия рабочей зоны определяет, сможет ли робот достать до всех необходимых точек: от магазина заготовок до патрона станка. Существует два основных типа кинематики для задач загрузки-разгрузки:
- Шарнирные роботы (Articulated): Обеспечивают максимальную гибкость. Идеальны, если нужно обходить препятствия или работать в стесненных условиях. Однако они требуют сложной обратной кинематики и могут иметь “мертвые зоны”.
- Декартовы и портальные системы (Cartesian/Gantry): Предсказуемы, жестки и просты в программировании. Лучший выбор для линейных операций загрузки длинномерных деталей или работы с тяжелыми заготовками, где важна абсолютная прямолинейность движения.
При заказе OEM-решения обязательно предоставьте 3D-модель вашего рабочего ячейки. Производитель должен провести симуляцию, чтобы подтвердить отсутствие сингулярных положений и столкновений с ограждениями или самим станком.
Точность позиционирования и повторяемость
Для большинства задач загрузки в токарные или фрезерные станки достаточно повторяемости ±0.05 мм. Однако, если речь идет о сборке или установке деталей в прецизионные оправки, требуется точность до ±0.02 мм и менее. Важно различать эти понятия:
- Повторяемость (Repeatability): Способность робота возвращаться в одну и ту же точку многократно. Это критичный параметр для загрузки.
- Точность (Accuracy): Способность достичь запрограммированной точки в абсолютном пространстве. Важна для оффлайн-программирования.
OEM-производитель должен гарантировать заявленную повторяемость после полного прогрева редукторов. Холодный старт часто дает погрешность, которая исчезает через 15-20 минут работы. Требуйте проведения тестов “Cold Start” и “Warm Run” при приемке оборудования.
Степень защиты (IP Rating) и условия среды
Цех металлообработки — агрессивная среда. Стружка, охлаждающая жидкость (СОЖ), масляный туман. Стандартный робот имеет защиту IP54, чего недостаточно для непосредственной близости к зоне резания. Для задач загрузки в станки мы рекомендуем заказывать исполнение с защитой IP67 или выше для оси запястья и захвата.
В одном из проектов мы столкнулись с тем, что СОЖ проникала внутрь корпуса захвата через уплотнения валов. Решение от OEM-поставщика включало установку лабиринтных уплотнений и продувку внутренних полостей сжатым воздухом. Это увеличило стоимость узла на 15%, но срок службы вырос в 3 раза. Уточняйте химическую стойкость материалов уплотнений к используемым вами смазочно-охлаждающим жидкостям.
Действие: Перед отправкой запроса производителю подготовьте таблицу с точными весами (деталь + оснастка), требуемым циклом времени и картой рабочей зоны с указанием препятствий.
Интеграция захватных устройств и энд-эффекторов
Сама по себе загрузочно-разгрузочная рука промышленного робота – OEM конструкции бесполезна без правильного интерфейса с деталью. Энд-эффектор (захват) — это инструмент, который непосредственно взаимодействует с продуктом. Ошибки здесь стоят дороже всего, так как они приводят к повреждению деталей или браку.
Типы захватов для различных задач
Выбор типа захвата диктуется геометрией, материалом и хрупкостью детали.
- Механические (пневматические/электрические) захваты:
Наиболее распространенный тип. Используют губки для зажима детали снаружи или изнутри. Преимущество — высокая сила зажима и надежность. Недостаток — риск деформации тонкостенных деталей. Для OEM-проектов важно проектировать губки из алюминия или полимеров (PEEK, Nylon) с профилированием под форму детали, чтобы распределить давление.
- Вакуумные присоски:
Идеальны для листового металла, стекла, гладких поверхностей. Не оставляют следов зажима. Критический параметр — площадь контакта и чистота поверхности. Если деталь покрыта маслом или стружкой, вакуум может сорваться. В таких случаях OEM-решение должно включать систему компенсации утечек или механические фиксаторы для страховки.
- Магнитные захваты:
Применяются для ферромагнитных сталей. Позволяют работать с перфорированными или сетчатыми деталями, где вакуум неэффективен. Требуют учета остаточной намагниченности, которая может мешать последующей обработке или измерению детали.
- Адаптивные и мягкие захваты:
Новое направление в OEM-сегменте. Используют силиконовые камеры или гранулированные структуры. Позволяют брать детали сложной, неправильной формы без точного позиционирования. Пока что имеют ограничения по скорости и грузоподъемности, но незаменимы для сортировки разношерстного сырья.
Система быстрой смены инструмента (ATC)
Для гибкого производства, где робот обслуживает несколько типов деталей, необходима система автоматической смены захватов. OEM-производитель должен интегрировать стандартизированный интерфейс (например, ISO 9409-1) на фланце робота. Это позволяет менять захваты за секунды без участия оператора и повторной калибровкиTool Center Point (TCP).
Мы рекомендуем включать в комплект поставки как минимум два сменных захвата и станцию их хранения. Это снижает время переналадки линии с часов до минут. Обратите внимание на передачу сигналов и энергии через интерфейс смены: он должен поддерживать протоколы IO-Link или Ethernet/IP для интеллектуальных захватов с датчиками усилия.
Датчики и обратная связь
Современный промышленный робот не должен действовать “вслепую”. Интеграция датчиков в захват обязательна для надежной работы:
- Датчики присутствия: Подтверждают, что деталь действительно взята. Без этого сигнала робот может попытаться положить “воздух” в станок, что приведет к аварии.
- Датчики усилия (Force/Torque Sensors): Позволяют реализовать активное соответствие (compliance). Робот может “почувствовать” сопротивление при вставке детали в патрон и скорректировать траекторию в реальном времени. Это заменяет дорогие прецизионные направляющие и компенсирует неточности позиционирования заготовки.
Действие: Определите метод фиксации детали. Если поверхность хрупкая, рассмотрите вакуум или мягкие захваты. Если требуется высокая сила — механический захват с контролем момента затяжки.
Программное обеспечение и взаимодействие с контроллером станка
Аппаратная часть — это только половина успеха. Загрузочно-разгрузочная рука промышленного робота – OEM должна быть seamlessly интегрирована в логику работы основного оборудования. Самая частая проблема на этапе запуска — рассинхронизация циклов робота и станка.
Протоколы обмена данными
Для связи робота со станком с ЧПУ (CNC) или прессом используются дискретные сигналы (Digital I/O) или промышленные сети.
- Дискретные сигналы (Hardwired I/O): Самый надежный и простой метод. Сигналы “Деталь готова”, “Захват разрешен”, “Цикл завершен”. Подходит для простых задач. Минус — большое количество проводов и ограниченная информативность.
- Полевые шины (Fieldbus): Profinet, EtherCAT, Modbus TCP. Позволяют передавать пакеты данных: номер программы, координаты, диагностические коды ошибок. Это стандарт для современных умных фабрик. OEM-поставщик должен предоставить готовую карту регистров и пример конфигурации для вашей ПЛК.
Важно настроить handshake-процедуру (рукопожатие). Робот не должен начинать движение, пока станок не подтвердит открытие двери и остановку шпинделя. Станок не должен закрывать дверь, пока робот не выйдет из опасной зоны. Эти блокировки должны быть реализованы на уровне аппаратных реле безопасности, а не только в программном коде, чтобы исключить риск аварии при сбое ПО.
Безопасность и зонирование
Согласно стандартам ISO 10218 и ГОСТ Р ИСО 10218, рабочее пространство робота должно быть ограждено. Однако для задач загрузки часто требуется частичное проникновение оператора в зону для наладки. Здесь применяются:
- Лазерные сканеры безопасности: Позволяют создать виртуальные защитные поля. При пересечении внешнего поля робот замедляется, при пересечении внутреннего — останавливается. Это повышает производительность, так как не требует полной остановки линии при приближении человека.
- Коллаборативные режимы (Cobots): Если используется коллаборативный робот, ограждение может не потребоваться, но только если риск оценки показывает безопасность контакта. Для тяжелых промышленных роботов (>10 кг payload) коллаборативный режим обычно не применяется из-за высокой кинетической энергии.
Один из наших клиентов игнорировал требование установки предохранительных клапанов на пневматике захвата. При отключении воздуха во время перемещения деталь упала. Это повредило дорогостоящую оправку станка. Теперь мы всегда включаем в спецификацию пневмоаккумуляторы или механические фиксаторы “fail-safe”, которые удерживают деталь при потере давления.
Действие: Запросите у производителя схему подключения I/O и пример программы handshake. Убедитесь, что ваша система управления станком поддерживает выбранный протокол связи.
Экономическое обоснование и расчет окупаемости (ROI)
Заказывая загрузочно-разгрузочную руку промышленного робота – OEM, руководители производств смотрят на цену оборудования. Однако правильнее считать совокупную стоимость владения (TCO) и срок окупаемости. Автоматизация загрузки — это инвестиция в стабильность, а не просто замена разгрузчика.
Факторы расчета ROI
Рассмотрим типичный сценарий для среднего машиностроительного предприятия:
| Параметр | Ручная загрузка | Автоматическая загрузка (OEM Robot) |
|---|---|---|
| Время цикла на деталь | 120 сек (с учетом усталости) | 90 сек (стабильно) |
| Рабочее время в сутки | 16 часов (2 смены) | 22 часа (3 смены + ночь) |
| Выпуск деталей в день | 480 шт. | 880 шт. |
| Стоимость брака (%) | 3-5% | < 0.5% |
| ФОТ (в год) | Высокий + налоги + больничные | Низкий (только оператор-наладчик) |
Как видно из таблицы, основной выигрыш идет не от экономии зарплаты одного рабочего, а от увеличения времени полезной работы станка. Станок стоит дорого, его простой ночью — это потеря прибыли. Робот позволяет запустить “безлюдное” производство в ночную смену.
Скрытые затраты на кастомизацию
При работе с OEM-поставщиками важно четко фиксировать объем работ. Изменения в конструкции на этапе производства стоят в 5-10 раз дороже, чем на этапе проектирования.
Мы рекомендуем следующую модель сотрудничества:
- ТЗ и аудит: Бесплатный или недорогой этап. Анализ ваших деталей и процессов.
- 3D-концепция: Визуализация решения. Проверка досягаемости и конфликтов.
- Прототипирование (опционально): Для сложных захватов может потребоваться печать прототипа на 3D-принтере для проверки хвата.
- Производство и FAT (Factory Acceptance Test): Испытания на стенде поставщика. Вы должны видеть видеоотчет или присутствовать лично.
- SAT (Site Acceptance Test): Запуск на вашем производстве. Обучение персонала.
Не экономьте на этапе FAT. Лучше найти ошибку на заводе изготовителя, чем останавливать линию у себя. Требуйте проведения теста на непрерывную работу в течение 4-8 часов без сбоев перед отгрузкой.
Действие: Рассчитайте потенциальный рост выпуска продукции за счет работы в 3 смены. Сравните эту дополнительную выручку со стоимостью роботизированной ячейки. Обычно окупаемость составляет 12-18 месяцев.
Почему стоит выбирать прямых производителей с собственным инжинирингом?
Вопрос выбора партнера стоит остро. Рынок предлагает как крупных европейских брендов, так и множество посредников. Однако наиболее эффективный подход — работа с компаниями, сочетающими инженерную экспертизу и собственные производственные мощности. Ярким примером такого подхода является ООО «Хучжоу Аома Интеллектуальные Технологии» — российско-китайская инженерная компания, расположенная в промышленном кластере города Хучжоу (провинция Чжэцзян).
В отличие от торговых компаний, «Хучжоу Аома» действует как прямой производитель, специализирующийся не только на компонентах для логистических систем, но и на разработке сложного автоматизированного оборудования, включая сварочные руки промышленных роботов, возвратно-поступательные подъемники и тяжелые тележки RGV. Такой широкий профиль позволяет компании применять накопленный опыт прецизионного машиностроения (в частности, в производстве высокоточных конвейерных роликов) к созданию надежных роботизированных манипуляторов.
Ключевые преимущества работы с таким партнером при заказе OEM-решений:
- Полный контроль качества: Собственная производственная база, оснащенная автоматическими токарными станками и станками с ЧПУ, обеспечивает высокую геометрическую точность деталей манипуляторов. Система внутреннего контроля охватывает все этапы — от входного контроля сырья до финальной проверки готовых изделий.
- Гибкость и скорость: Благодаря развитой цепочке поставок и собственному инженерному отделу, изготовление опытного образца или кастомизация конструкции занимают значительно меньше времени, чем у европейских конкурентов. Компания готова перепроектировать кинематику или корпус под специфические нужды клиента.
- Комплексный подход: Поскольку компания также производит конвейерные системы и роликовые решения, она лучше понимает контекст интеграции робота в общую линию. Это минимизирует проблемы стыковки оборудования на этапе монтажа.
- Соотношение цена/качество: Используя качественные компоненты (редукторы, двигатели ведущих брендов) и собственные разработки, производитель предлагает цену на 30-40% ниже европейских аналогов при сопоставимых технических характеристиках, имея уставный капитал в 2 млн юаней и серьезные обязательства перед клиентами из СНГ и Европы.
Однако, выбирая любого OEM-поставщика, важно mitigate риски разницы в стандартах качества. Единственный способ сделать это — детально прописанное ТЗ с числовыми значениями допусков и жесткий входной контроль. «Хучжоу Аома», имея отделы технического контроля (QC), независимые от отдела продаж, гарантирует, что отгруженный продукт соответствует подписанным чертежам, а не “примерному представлению”.
Действие: Запросите у поставщика сертификаты ISO 9001 и примеры экспортных контрактов. Попросите продемонстрировать производственные мощности (виртуально или лично), чтобы убедиться в наличии собственного парка станков с ЧПУ.
Часто задаваемые вопросы
Какой минимальный объем заказа (MOQ) для OEM-производства?
Для полностью кастомизированных загрузочно-разгрузочных рук MOQ обычно составляет 1 единицу, но цена будет включать расходы на инженерную проработку (NRE — Non-Recurring Engineering). Для серийных OEM-моделей MOQ может начинаться от 5-10 штук, что дает существенную скидку. Мы рекомендуем начинать с одного пилотного проекта для отладки процесса, а затем масштабировать.
Каковы сроки изготовления и доставки?
Стандартный срок разработки и производства нестандартного манипулятора составляет 4-6 недель. Доставка зависит от логистики: авиадоставка занимает 5-7 дней, морская — 25-35 дней. Учитывайте таможенное оформление. Срочные заказы возможны с наценкой 20-30% за приоритетное производство.
Предоставляется ли гарантия и сервисная поддержка?
Стандартная гарантия на OEM-оборудование составляет 12 месяцев. Важно уточнить условия: гарантия распространяется на дефекты материалов и сборки, но не на износ расходников (губки, присоски). Поддержка осуществляется удаленно через TeamViewer или VPN. Для критических узлов рекомендуется закупать spare parts kit (комплект запасных частей) вместе с оборудованием.
Можно ли интегрировать робота с нашим старым станком без ЧПУ?
Да, но это сложнее. Для старых станков потребуется модернизация: установка датчиков положения дверей, концевых выключателей готовности цикла. Иногда требуется установка простого ПЛК-адаптера, который будет эмулировать сигналы ЧПУ. Это увеличивает стоимость интеграции, но технически реализуемо.
Какие документы нужны для импорта и ввода в эксплуатацию?
Для импорта вам понадобятся: инвойс, упаковочный лист, сертификат происхождения. Для ввода в эксплуатацию в РФ и странах ЕАЭС необходим паспорт изделия на русском языке и декларация соответствия техническим регламентам (ТР ТС 010/2011 “О безопасности машин и оборудования”). Ответственный OEM-поставщик должен предоставить всю необходимую техническую документацию для прохождения сертификации.
Заключение и следующие шаги
Выбор и внедрение решения загрузочно-разгрузочная рука промышленного робота – OEM — это стратегический шаг к повышению конкурентоспособности вашего производства. Правильно спроектированный манипулятор не просто перекладывает детали; он стабилизирует цикл, снижает брак и позволяет вашему оборудованию работать на полную мощность.
Ключ к успеху лежит в детальной подготовке технического задания, выборе партнера с реальным инженерным опытом и собственным производством, а не просто торгового посредника, и строгом контроле этапов приемки. Не бойтесь задавать сложные вопросы поставщику о расчетах инерции, материалах уплотнений и протоколах безопасности. Это покажет вашу компетентность и заставит их относиться к вашему проекту с максимальным вниманием.
Мы готовы помочь вам пройти этот путь: от аудита текущей линии до запуска полностью автоматизированной ячейки. Наши инженеры проанализируют ваши детали, предложат оптимальную концепцию захвата и рассчитают экономический эффект, опираясь на лучшие практики отрасли.
Загрузочно-разгрузочная рука промышленного робота – OEM — это не просто покупка железа, это инвестиция в будущее вашего завода. Свяжитесь с нами сегодня, чтобы получить бесплатную консультацию и предварительный расчет стоимости вашего проекта.
Свяжитесь с нами сегодня