GGII: Рейтинг конкурентоспособности китайских производителей тактильных датчиков для сектора гуманоидных роботов (2026 г.)
2026-09-16
Технологии тактильного восприятия перешли от этапа обсуждения целесообразности их применения к стадии практической реализации.
В физическом мире любой контакт неизбежно порождает силовое воздействие, а рабочие процессы, по сути, представляют собой различные формы контактов. Ни «избыточное», ни «недостаточное» усилие не гарантируют успеха операции. Тактильные датчики позволяют роботам определять оптимальный уровень воздействия, и эти устройства превращаются из «опционального дополнения» в «стандартный компонент». У некоторых производителей высокофункциональных роботизированных манипуляторов доля внедрения технологий тактильного восприятия выросла с 20% до более чем 60%.
Отрасль признает ценность тактильного восприятия, однако вопросы его внедрения остаются актуальными; лишь эффективное использование этих технологий обеспечит долгосрочную устойчивость данного сектора. Как отметила Фей-Фей Ли: «При выполнении роботами операций критически важны тактильные данные, а также способность полноценно интегрировать тактильную информацию с визуальными, перцептивными и пространственными данными».
В июне этого года Фей-Фей Ли, Джим Фан и еще 32 исследователя опубликовали работу, посвященную системе T-Rex, которая отличается специализированной архитектурой модели и алгоритмами обработки тактильных сигналов. Чтобы обеспечить возможность интерпретации сигналов экспертами, команда разработала пространственно-временной тактильный энкодер, способный фиксировать как временные изменения силы воздействия, так и пространственное распределение деформации контактной поверхности. Такой подход позволил повысить показатель успешности выполнения задач с 6% (при использовании базового метода «π0.5 + тактильные данные») до 65%, став важным ориентиром для эффективного применения технологий тактильного восприятия.
Тем не менее, реальные производственные и повседневные задачи требуют показателей успешности на уровне 99%, 99,9% или даже 99,99%. Преодоление этого разрыва более чем в 30% остается общей задачей для всей отрасли, и технологии тактильного восприятия играют ключевую роль в решении этой проблемы.
Многообразие вариантов порождает неопределенность относительно того, как именно их использовать; в долгосрочной перспективе сосуществуют и дополняют друг друга различные технические подходы.
В качестве четырех основных направлений в отрасли утвердились пьезорезистивные, емкостные, использующие эффект Холла и оптические (на базе компьютерного зрения) системы тактильного восприятия; также активно развиваются гибридные трибоэлектрическо-емкостные технологии.
Пьезорезистивная технология отличается отработанными производственными процессами, низкой стоимостью и простотой интеграции; такие компании, как Huawei Ke, Fulai New Materials и Moxian Technology, уже наладили серийные поставки.
Емкостная технология обеспечивает высокую чувствительность и поддерживает мультимодальные измерения, включая определение силы воздействия в трех измерениях (3D) и обнаружение приближения объектов; лидером в этой области является компания Tashan Technology, уже вышедшая на этап массового производства.
Датчики на эффекте Холла характеризуются высокой точностью, исключительной стабильностью и длительным сроком службы; компания Pasini реализует комплексную стратегию развития «воплощенного интеллекта» (embodied intelligence) с упором на тактильное восприятие (охватывающее конструкции роботов, высокофункциональные манипуляторы, сбор данных и использование больших моделей).
Визуальные тактильные датчики (использующие оптические методы) применяют как цветные, так и монохромные источники света, обеспечивая высочайшее пространственное разрешение и богатый набор мультимодальных данных; в этой сфере появляется все больше игроков, таких как Qianjue Robotics и Daimeng Robotics.
Ионотронные датчики сочетают в себе высокую чувствительность и сверхширокий линейный диапазон измерений; компания Saigan Technology уже получила крупные заказы на поставку тактильных модулей для высокофункциональных манипуляторов.
В конструкции высококлассных манипуляторов с прямым приводом (часто используемых в исследовательских целях) все чаще применяется технология визуального тактильного восприятия на кончиках пальцев. В мае прошлого года состоялся впечатляющий дебют системы Sharpa Wave: в ее «пальцы» интегрирован фирменный визуальный тактильный датчик высокого разрешения (DTA), что сделало ее ключевой платформой для ведущих мировых лабораторий, занимающихся разработкой технологий манипулирования нового поколения. В текущем году такие компании, как Linjiedian, BrainCo, Tashizhihang и Xinuo Future, представили свои модели манипуляторов с прямым приводом, оснащенных визуальными тактильными датчиками на кончиках пальцев.
Высокий интерес к визуальным тактильным датчикам обусловлен их способностью обеспечить работу замкнутого цикла «тактильное восприятие — модель — манипуляция», что означает наличие у отрасли четкого понимания того, как использовать этот тип тактильных данных. Визуальные тактильные датчики преобразуют задачи тактильного восприятия в хорошо изученные проблемы компьютерного зрения за счет непосредственного вывода изображений; это упрощает интеграцию в существующие архитектуры моделей и позволяет использовать обширную базу разработок и наборов данных с открытым исходным кодом. Тем не менее, тактильные датчики на основе компьютерного зрения сталкиваются с ограничениями, касающимися частоты измерений (она относительно низка) и объема обрабатываемых данных (который весьма велик). Это предъявляет высокие требования к вычислительным мощностям на периферии (edge computing) и сужает сферу применения, оставляя возможности для конкуренции другим технологиям тактильного зондирования.
Кроме того, область применения тактильных технологий расширяется: от кончиков пальцев — к подушечкам пальцев и ладоням, рукам и туловищу, а также к системам «электронной кожи», покрывающим все тело. Различные части тела требуют разных технических характеристик, что приводит к сосуществованию и взаимному дополнению множества технологических подходов. Кончики пальцев критически важны для выполнения тонких манипуляций; здесь приоритет отдается чувствительности, точности и мультимодальному восприятию, а также интеграции функций сбора данных и управления. Ладони и подушечки пальцев выполняют вспомогательные функции: они отвечают за фиксацию контакта, определение положения и корректировку хвата, при этом ключевыми факторами являются диапазон измерений и стабильность работы. Для других частей тела важнее всего безопасность взаимодействия, поэтому приоритетными становятся гибкость, стабильность и долговечность. Некоторые компании, производящие тактильные датчики, применяют стратегии развития по нескольким направлениям. Например, Huawei Ke использует подход, основанный на слиянии мультимодальных данных с применением пьезорезистивных, магнитных и емкостных технологий. Компании Moduli Tech и Qianjue Robotics реализуют стратегии, сочетающие методы компьютерного зрения и тактильного зондирования («vision-tactile +»), однако их пути различаются: Moduli Tech перешла от пьезорезистивных технологий к системам, объединяющим зрение и тактильное восприятие, тогда как Qianjue Robotics начала с тактильных датчиков на основе зрения для кончиков пальцев и расширила деятельность до создания решений для всей кисти руки.
Отсутствие стандартов затрудняет внедрение тактильных датчиков конечными пользователями; при этом в отрасли сформировался консенсус относительно важности такого показателя, как «стабильность».
Производители ловких роботизированных манипуляторов (dexterous hands) при выборе тактильных датчиков уделяют особое внимание шести аспектам: разрешающей способности, чувствительности и точности; совместимости решений; стабильности (включая постоянство характеристик и долговечность); схемам передачи данных; возможностям массового производства; а также цене.
Хотя для производителей манипуляторов ключевое значение имеют технические характеристики, отсутствие стандартов усложняет взаимодействие участников цепочки поставок и внедрение технологий в масштабах отрасли. В настоящее время не существует единых отраслевых стандартов для таких параметров тактильных датчиков, как чувствительность, точность, срок службы и диапазон измерений. Это не позволяет заказчикам оценивать качество исключительно на основе технических спецификаций и вынуждает проводить натурные испытания, что тормозит сотрудничество в рамках цепочки поставок. Несовместимость интерфейсов передачи данных снижает эффективность внедрения, а значительные различия в форматах данных и нехватка наборов данных (датасетов) затрудняют эффективное использование этой технологии разработчиками прикладных моделей. Если высокая производительность и совместимость решений являются обязательными условиями, то «стабильность» стала требованием, признанным всеми участниками рынка. Понятие стабильности включает в себя неизменность характеристик продукта (как внутри одной партии, так и от партии к партии), сохранение рабочих показателей при длительной эксплуатации и надежность поставок. В такой перспективной сфере применения тактильных датчиков, как перчатки для сбора данных (требующие высокой точности движений), стабильность также ставится во главу угла. Поскольку процесс сбора данных подразумевает длительную работу с многократным повторением одних и тех же действий, такие проблемы, как дрейф данных или низкая воспроизводимость результатов, могут сделать собранную информацию бесполезной.
Стремясь найти баланс между производительностью, стабильностью и ценой, компании используют различные технические подходы для создания барьеров конкурентоспособности на нескольких уровнях: базовые материалы, конструктивные решения и архитектура чипов; промежуточные алгоритмы обработки; а также возможности в области инжиниринга, серийного производства и калибровки. Состав материалов, конструкция, алгоритмы и чипы формируют первичный «защитный ров» — этап перехода «от 0 к 1», определяющий фундаментальное качество продукта. В то же время возможности серийного производства и калибровки создают вторичный «ров» — этап масштабирования «от 1 к 100», от которого зависят стабильность характеристик и экономическая эффективность. Создание замкнутого цикла «Тактильные датчики — Данные — Модели — Приложения» для повышения практической ценности тактильных данных.
Достижение превосходных технических характеристик — это лишь первый шаг. Поставка одного лишь «тактильного» оборудования — без сопутствующих сред моделирования, алгоритмов восприятия и адаптации под конкретные сценарии — оставляет большинство клиентов в недоумении относительно того, как использовать эту технологию, и затрудняет демонстрацию ее ценности. В результате производители тактильных датчиков вынуждены не только доказывать преимущества своей технологии, но и обучать рынок методам ее применения. Они переходят от роли простых поставщиков компонентов к статусу создателей фундаментальных, долгосрочных инфраструктурных платформ, а конкурентная борьба смещается в плоскость того, кто сможет сделать тактильные данные «более пригодными для использования».
Производство тактильных датчиков перестало быть главной проблемой отрасли; критическим «узким местом», требующим решения, стал острый дефицит тактильных данных. Разработка оборудования, способного собирать тактильную информацию, стала стратегическим приоритетом для производителей датчиков.
После того как оборудование для сбора данных будет готово, разработчикам больших моделей и производителям тактильных датчиков предстоит совместно определить, какие именно рабочие данные следует собирать в различных сценариях и как их необходимо размечать. Однако, учитывая неопределенность в отношении сценариев конечного применения и методов представления данных, некоторые компании, производящие тактильные датчики (например, Daimeng Robotics и Qianjue Robotics), начали разрабатывать собственные большие модели для обработки тактильной информации. Они создают проприетарные системы сбора данных, выпускают наборы данных и предлагают решения, адаптированные под конкретные сценарии использования. Эти «большие тактильные модели» функционируют скорее как специализированные модели для конкретных отраслей, дополняя, а не заменяя универсальные большие модели.
В условиях острой нехватки реальных тактильных данных ценным дополнением служат данные, полученные путем моделирования. Платформы симуляции также позволяют тестировать и оптимизировать алгоритмы тактильного восприятия в безопасных, контролируемых условиях перед их внедрением. Тем не менее, моделирование все еще сталкивается с проблемой разрыва между симуляцией и реальностью (так называемым «разрывом Sim2Real»), особенно в части точного воспроизведения сложных физических взаимодействий, таких как динамика контакта, трение и упругость материалов.
В конечном счете, внедрение технологий в реальных условиях необходимо для создания циклов обратной связи, требуемых для совершенствования всей цепочки создания стоимости: от тактильных датчиков, оборудования для сбора данных и самих тактильных данных до обучения моделей, оценки на основе симуляции и практического применения. Чем быстрее этот цикл итераций, тем более надежное конкурентное преимущество («защитный ров») может создать компания.
Инвесторы делают ставки на различные технические направления
Компании, создающие замкнутый цикл «тактильные датчики — данные — модели — применение», получают более высокую оценку
Согласно неполным данным, по состоянию на август около 20 компаний, производящих тактильные датчики, провели в общей сложности порядка 30 раундов финансирования, привлекв (по раскрытым данным) в совокупности около 4,45 млрд юаней при использовании различных технических подходов. Среди них компания Pasini выбрала стратегию полного цикла (full-stack), привлекв в общей сложности 2 млрд юаней за два раунда; Yimu Technology, ранее занявшая позиции в секторе спектральных приборов, расширяет деятельность в сторону технологий визуально-тактильного восприятия (с планами на 2025 год) и в текущем году закрыла раунд финансирования серии E на сумму более 1 млрд юаней; другие производители систем визуально-тактильного восприятия, такие как Daimeng Robotics и Qianjue Robotics, привлекли более 100 млн юаней в рамках одного раунда; Tashan Technology закрыла раунд серии B, привлекв несколько сотен миллионов юаней; в то время как компании, производящие пьезорезистивные датчики, обычно привлекают в одном раунде средства в размере десятков миллионов юаней. Оценка объема рынка тактильных датчиков для антропоморфных кистей (манипуляторов)
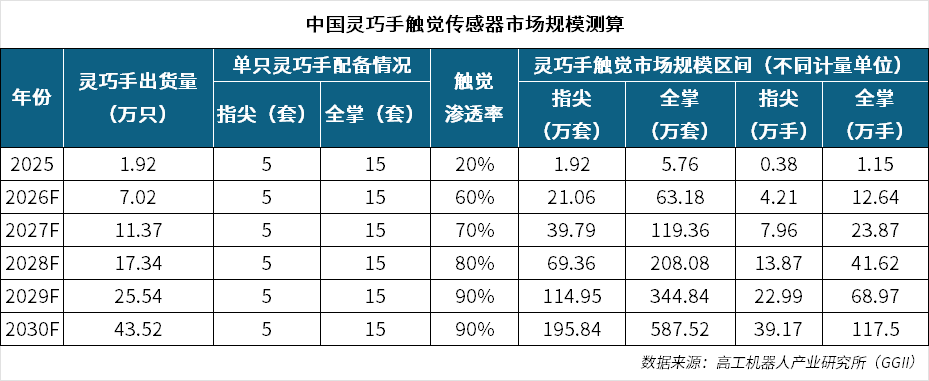
В настоящее время данные об объемах поставок от производителей тактильных датчиков приводятся с использованием различных единиц измерения: отдельных датчиков, модулей, комплектов, кистей или количества чувствительных элементов. Для целей данного анализа показатели были приведены к единому стандарту: «комплекты» и «кисти». Под «комплектом» понимается отдельный сенсорный модуль (например, набор датчиков для одной кончика пальца), а расчет количества «кистей» производится исходя из того, что одна кисть включает пять комплектов.
Конфигурация системы тактильных датчиков для одной антропоморфной кисти обычно варьируется от 5 комплектов (5 кончиков пальцев) до 15 комплектов (5 кончиков пальцев + 9 фаланг + 1 зона ладони). Согласно упрощенному расчету, прогнозируемый объем поставок тактильных датчиков для антропоморфных кистей в Китае на 2026 год составит от 210 600 до 631 800 комплектов (что эквивалентно 42 120–126 360 кистям). Ожидается, что благодаря росту объемов поставок антропоморфных кистей и увеличению уровня проникновения тактильных датчиков, среднегодовой темп роста (CAGR) в период с 2026 по 2030 год достигнет 74,61%.
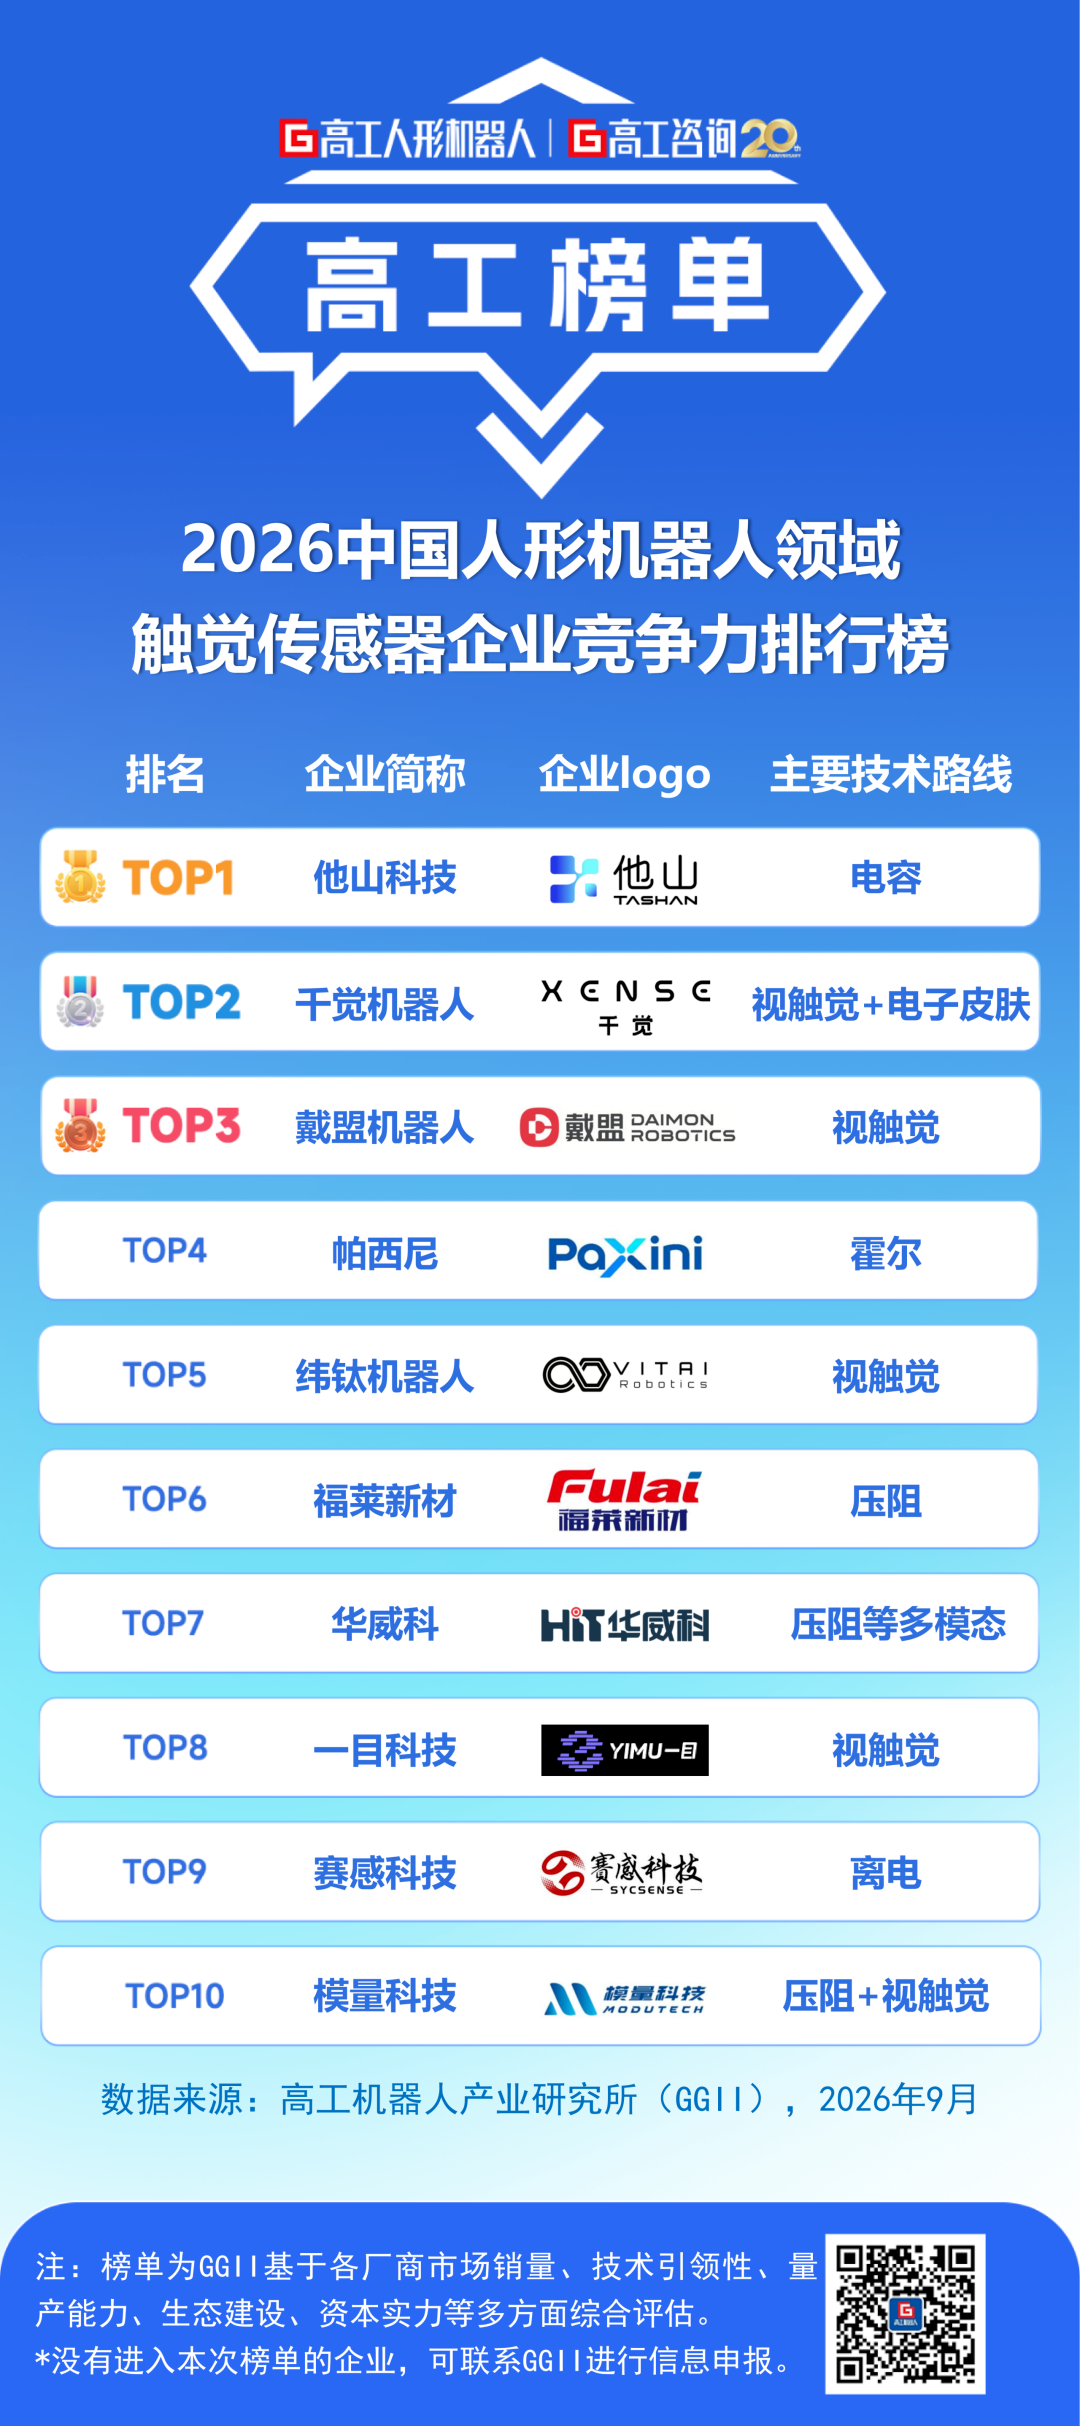
Рейтинг китайских компаний — производителей тактильных датчиков для сектора гуманоидных роботов (2026 г.)
В настоящее время отечественная отрасль производства тактильных датчиков находится на этапе, характеризующемся разнообразием технологических подходов и бурным развитием инноваций. На основе комплексной оценки таких факторов, как объем продаж, технологическое лидерство, возможности серийного производства, развитие экосистемы и финансовая устойчивость — с учетом как общедоступных данных, так и результатов экспертных опросов, — аналитическая компания GGII опубликовала «Рейтинг китайских компаний — производителей тактильных датчиков для сектора гуманоидных роботов (2026 г.)».
В заключение:
Сфера производства тактильных датчиков еще далека от окончательного формирования. Различные части тела и сценарии применения требуют акцента на разных аспектах тактильного восприятия, а взаимодополняющие преимущества различных технологических подходов обеспечивают их долгосрочное сосуществование. Тем временем компании непрерывно совершенствуют характеристики продукции и расширяют ассортимент, чтобы отвечать потребностям отрасли. Разумеется, нельзя исключать и появления в будущем принципиально новых технологических решений.
Хотя поиск оптимальных способов применения тактильных датчиков продолжается, очевидно стремление отрасли к обеспечению стабильности работы, мультимодальности, простоты использования и снижению затрат. Это предъявляет высокие требования к комплексному потенциалу компаний, охватывающему технологические и производственные инновации, алгоритмы тактильного восприятия, процессы массового производства и калибровку.
27 июня текущего года под эгидой Национального технического комитета по стандартизации в области робототехники был официально дан старт проектам национальных стандартов: «Тактильные датчики для компонентов роботов — Часть 1: Общие технические условия» и «Тактильные датчики для компонентов роботов — Часть 2: Требования к формату данных». Разработка этих стандартов переведет отрасль на новый этап развития, характеризующийся внедрением унифицированных практик.